RotoSpider म्यानुअल › ले-आउट गणना गर्नुहोस् र पढ्नुहोस्
नतिजा पढ्नुहोस्
वर्णन गरिएको संस्करण: RotoSpider Desktop 0.8.14 · जाँच गरिएको: 2026-09-13 D5
ले-आउट कस्तो भयो भन्ने कुरा तीन ठाउँले बताउँछन्: तलपट्टिको स्थिति पट्टी, हरेक मोल्डको छेउको Load (राखिएको संख्या) स्तम्भ, र गन्तीसहितको प्रतीक्षा क्षेत्र। यही क्रममा यिनले के अट्यो, के अटेन र किन भन्ने बताउँछन्।
स्थिति पट्टी

बायाँबाट दायाँतिर: मेसिन र त्यसको आर्मको प्रकार; निर्णय; Loaded n / m, अर्थात् मागिएका मोल्डमध्ये राखिएका मोल्ड; र ले-आउट जहाँ रोकियो त्यहाँ किन रोकियो भन्ने वाक्य। पट्टीले लामो वाक्यलाई … ले छोट्याउँछ; पूरै पढ्न त्यसमाथि पोइन्टर राख्नुहोस्। त्यसपछि चार वटा चिप: LOADED, उही गन्ती; SPIDER USE (स्पाइडर प्रयोग), मोल्डका खुट्टाले प्लेटहरूको क्षेत्रफलको कति भाग ढाक्छन्; MIN CLEARANCE (न्यूनतम खाली दूरी), ले-आउटमा दुई मोल्डबीचको सबैभन्दा सानो खाली दूरी; र CG OFFSET (गुरुत्व केन्द्रको विचलन), मोल्ड राखिएको आर्मको गुरुत्व केन्द्र त्यसको अक्षबाट कति टाढा छ। अफसेट वा L आर्ममा पाँचौं वस्तु, Selected riser (छानिएको राइजर), ले ले-आउटले प्रयोग गरेको राइजर उचाइ बताउँछ।
निर्णय पाँच शब्दमध्ये एउटा हुन्छ। FEASIBLE (सम्भव) को अर्थ हो, मागिएका सबै मोल्ड खाली दूरी कायम राखेर स्पाइडरमा छन्, र सिधा आर्ममा वाक्य The current layout placed all requested molds on the upper/lower spiders. हुन्छ, वा अफसेट आर्ममा Offset Arm single-spider mode placed all requested molds. (दुवैको अर्थ: मागिएका सबै मोल्ड राखिए):

PARTIAL (आंशिक) को अर्थ हो, केही राखिए र केही राखिएनन्, र बाँकी किन राखिएनन् भन्ने वाक्यले बताउँछ। सिधा आर्ममा सामान्य वाक्य Remaining dual-spider space is insufficient, so only some requested molds were placed. (दुवै स्पाइडरमा बाँकी ठाउँ नपुगेकाले मागिएका केही मोल्ड मात्र राखिए) हो; अरू वाक्य Some molds exceed the current rotation envelope after height is considered. (उचाइ हिसाब गर्दा केही मोल्ड घुमाइको घेराबाहिर पर्छन्), Some molds exceed the rotation envelope; the rest lack remaining dual-spider space. (केही मोल्ड घेराबाहिर पर्छन्; बाँकीलाई दुवै स्पाइडरमा ठाउँ पुग्दैन), र The arm load weight budget is insufficient, so only some requested molds were placed. (आर्मको भार क्षमता नपुगेकाले मागिएका केही मोल्ड मात्र राखिए) हुन्, र हरेकले आर्मसम्बन्धी पेजहरूले वर्णन गर्ने आर्मको प्यारामिटरतिर औँल्याउँछ। अफसेट आर्मले उही वाक्यहरूमा single-spider र Offset Arm envelope भन्छ। INFEASIBLE (असम्भव) को अर्थ हो, केही मागिएको थियो तर केही पनि राख्न सकिएन, र वाक्यले कारण बताउँछ, उदाहरणका लागि crosses the spider boundary (स्पाइडरको सीमा नाघ्छ) वा exceeds the current rotation envelope (हालको घुमाइको घेराभन्दा बाहिर जान्छ) हुने एक्लो मोल्ड। EMPTY (खाली) को अर्थ हो, केही मागिएको छैन: The current arm is empty. Set product quantities. (हालको आर्म खाली छ; उत्पादनको संख्या राख्नुहोस्)। NO ARM को अर्थ हो, कुनै मेसिन छानिएको छैन।
तपाईंले सम्पादनका छुट मध्ये कुनै एकले नियम तोड्ने स्थिति राख्नुभएको छ भने, सबै मोल्ड राखिएको भए पनि PARTIAL सहितको सुन्तला रङको पट्टी देखिन्छ; यसको वाक्यले मिलान जाँचमा पास हुँदैन भन्ने बताउँछ।
Load स्तम्भ
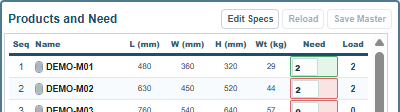
हरेक मोल्डको छेउको Load ले तपाईंले टाइप गरेको Need (आवश्यक संख्या) को तुलनामा त्यो मोल्डका कति प्रति स्पाइडरमा छन् भन्ने देखाउँछ। जुन मोल्डको Load कम छ, मेसिनले लिन नसकेको मोल्ड त्यही हो; सुन्तला रङको 0 ले एउटा पनि नराखिएको मोल्ड जनाउँछ। पट्टीले PARTIAL भन्दा समस्या कुन मोल्डमा छ भन्ने यहीँ देखिन्छ।
प्रतीक्षा क्षेत्र
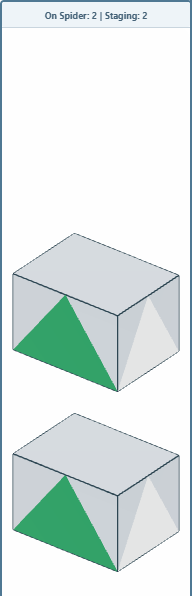
दृश्य र इनपुट भागबीचको स्तम्भ प्रतीक्षा क्षेत्र हो। यसको हेडरमा On Spider: n | Staging: m गन्ती देखिन्छ। ठाउँ नपाएको हरेक मागिएको प्रति हराउनुको सट्टा नापअनुसार कोरिएर यहाँ पर्खिन्छ; तपाईंको Need बदलिँदैन। मेसिनलाई बढी ठाउँ दिनुहोस्, ठूलो आर्म छान्नुहोस्, वा कम माग्नुहोस्, अनि पर्खिरहेका मोल्डहरू स्पाइडरमा जान्छन्। केही बेर स्पाइडरबाट हटाउन चाहेको मोल्ड तपाईं हातैले राख्ने ठाउँ पनि यही हो, सम्पादनसम्बन्धी पेज मा हेर्नुहोस्।
दृश्य
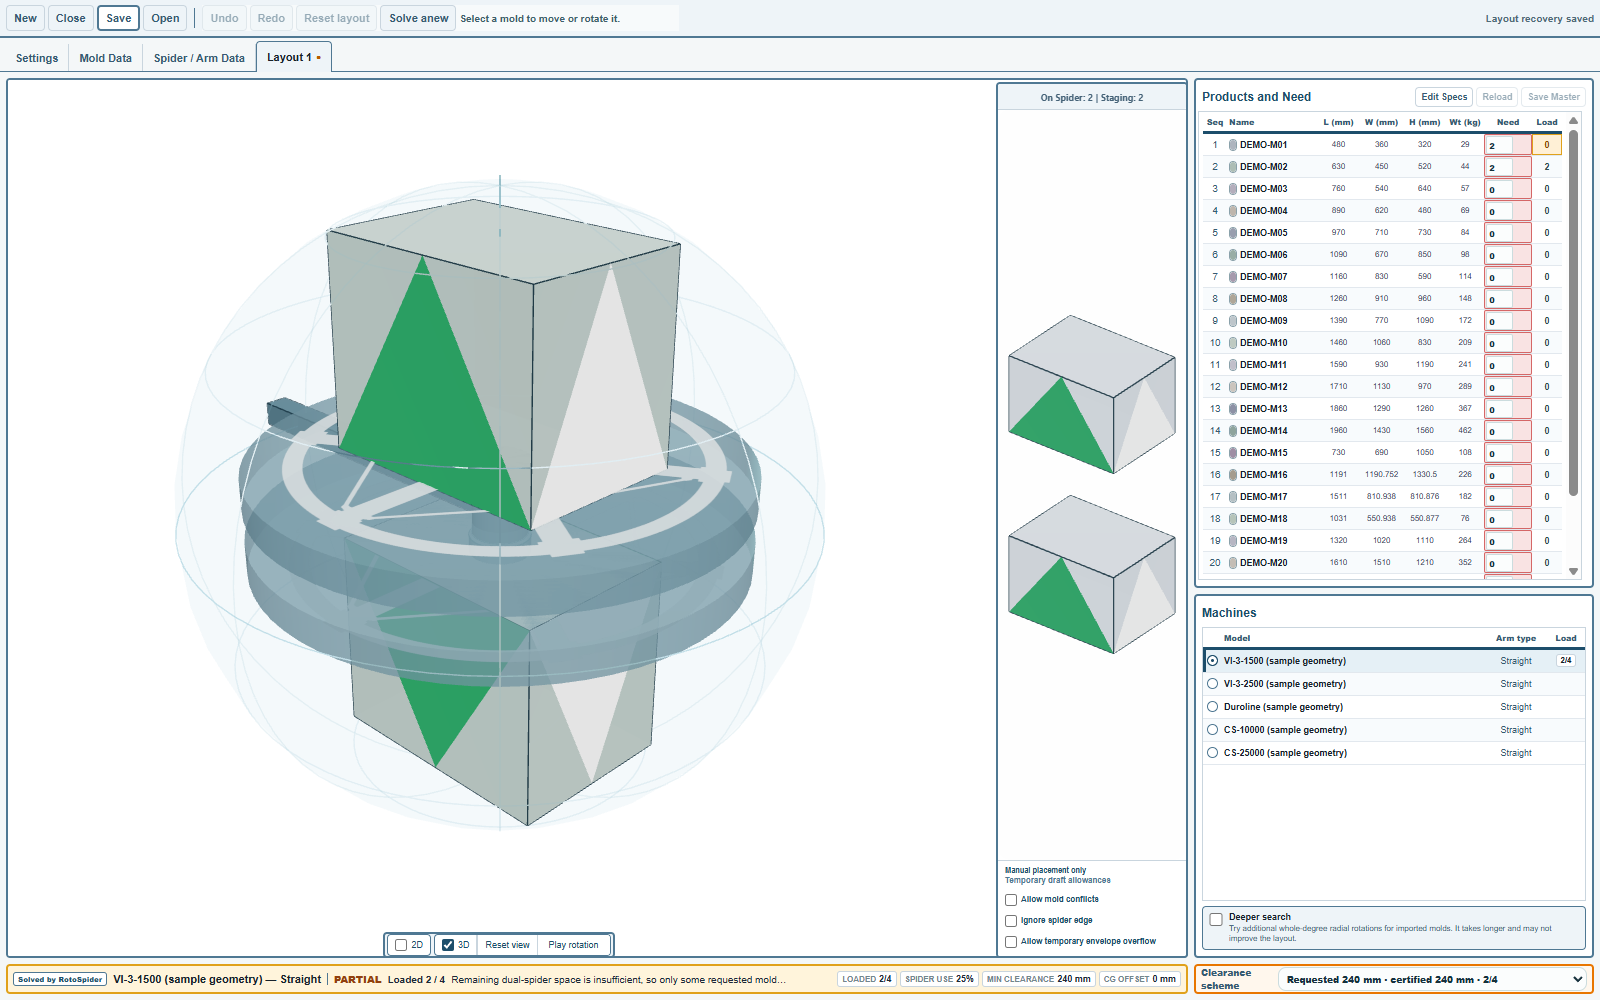
3D दृश्यले आर्मलाई त्यसका मोल्डसहित घुमिरहेको देखाउँछ; Pause rotation (घुमाइ रोक्ने) ले त्यसलाई रोक्छ र Reset view (दृश्य रिसेट) ले क्यामेरा फर्काउँछ। हरेक स्पाइडरको माथिबाट देखिने प्लानका लागि 2D मा टिक लगाउनुहोस्, जहाँ हरेक मोल्डवरिपरि खाली दूरी टुक्रे रेखाले कोरिन्छ; प्लानहरूलाई पूरै चौडाइ दिन 3D को टिक हटाउनुहोस्। वरिपरि घुमेर हेर्न माउसले तान्नुहोस्, जुम गर्न स्क्रोल गर्नुहोस्।
तल दायाँपट्टिको Clearance scheme (खाली दूरी विकल्प) ले यस मागका लागि एपसँग भएका फरक-फरक खाली दूरीका ले-आउटहरू देखाउँछ, हरेकलाई Requested 240 mm · certified 240 mm · 4/4 (मागिएको 240 mm · प्रमाणित 240 mm · 4/4) जस्तो गरी: पहिले तपाईंको लक्षित खाली दूरीको ले-आउट, र तपाईंको न्यूनतम कम भएको र खाली ठाउँ घटाउँदा बढी मोल्ड राखिने अवस्थामा, एपले प्रमाणित गर्ने घटाइएको खाली दूरीको दोस्रो ले-आउट। दोस्रो छान्नुहोस्, ले-आउट तुरुन्तै त्यसमा बदलिन्छ। दुई सेटिङलाई खाली दूरीसम्बन्धी पेज ले बुझाउँछ।
आंशिक नतिजा पनि जानकारी हो
आंशिक नतिजा असफलता होइन। यसले यो आर्म यी मोल्डहरूसँग कहाँसम्म पुग्छ भन्ने बताउँछ: अर्को मेसिन चलाएर हेर्नुहोस्, प्रश्नका लागि मोल्डको नाप बदल्नुहोस्, वा मोल्डहरू हातैले सार्नुहोस्; यसबारे अर्को पेज र सम्पादनसम्बन्धी अध्यायमा छ।
टिप्पणी र प्रश्न
एपका नियमहरू भौतिकीबारे हाम्रो बुझाइ हुन्; जहाँ तपाईंको कारखानाले अझ राम्रो जान्दछ, त्यहाँ एप बदलिन्छ।